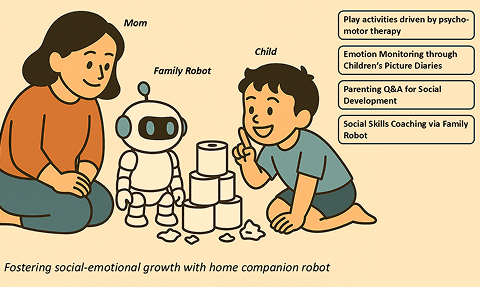
인간과 자연스럽게 소통하고 협력하는 서비스로봇기술을 개발하여 인간 중심의 미래 로봇 서비스를 실현한다.
사회적 분위기를 고려하지 못하는 기존 돌봄 로봇 시스템의 한계를 극복하기 위해, 본 연구는 인간-로봇 상호작용에서 로봇이 주변의 분위기를 실시간으로 인식하고 이에 따라 행동을 적절히 조정할 수 있는 분위기 기반 페르소나 시스템을 제안하였다. 사회적 분위기는 활발함, 우호성, 격식성의 세 축으로 수치화되며, 비전 및 언어 정보를 결합하여 분석된다. 해당 수치는 언어모델에 입력되어, 상황에 적합한 사회적 과업 및 발화, 행동을 생성하는 구조로 작동한다.
생성된 행동은 로봇의 내재된 페르소나 유형에 따라 달라진다. 교사형 페르소나는 구조적 개입을 통해 간접적으로 아동을 참여시키며, 친구형은 직설적 초대와 감정 교류를 통해 친밀감을 조성하고, 부모형은 감정 공감을 선행한 후 사회적 기술을 지도하는 방식으로 접근한다. 이러한 페르소나는 정체성과 역할에 기반하여, 상황 인식, 감정 공감, 역할 수행이라는 일관된 흐름 속에서 작동하며, 정서적 안정과 자율적 참여를 동시에 유도한다.
본 시스템은 Schwartz의 기본 가치 이론을 기반으로 사용자의 가치 성향을 프로파일링하고, 해당 가치에 적합한 페르소나를 자동 생성 및 보정하는 기능을 갖추고 있다. 자율성, 자극, 성취 등 사용자의 가치 선호에 따라 페르소나의 상호작용 특성을 조정함으로써, 정서적 몰입을 강화하고 지속 가능한 상호작용 구조를 구현하였다. 이로써 정량화된 분위기 인식, 역할기반 페르소나, 가치 기반 맞춤 설계가 통합된 새로운 형태의 정서지능형 AI 돌봄 시스템을 제시하였다.
▣ 연구명
| 직책 | 성명 | 업무 | 연락처 |
|---|---|---|---|
| 센터장 | . | 인간로봇상호작용연구센터 업무총괄 |
T. 054-279-0489 |
| 책임연구원 | . | 모바일로봇 자율주행 기술 |
T. 054-240-2513 |
| 선임연구원 | . | 로봇 동역학 및 제어 |
T. 054-240-2563 |
| 선임연구원 | . | 딥러닝기반 인식 기술 |
T. 054-240-2514 |
| 주임연구원 | . | 사용자모델링 연구 |
T. 051-623-1576 |
| 주임연구원 | . | 제어 및 지능 |
T. 054-240-2512 |
| 주임연구원 | . | 인식 및 영상처리 |
T. 054-240-2562 |
| 주임연구원 | . | 딥러닝기반 대화모델 기술 |
T. 054-240-2562 |
| 주임연구원 | . |
T. - |
|
| 연구원 | . | - |
T. - |
KOREA INSTITUTE OF ROBOTICS & TECHNOLOGY CONVERGENCE. ALL RIGHTS RESERVED.