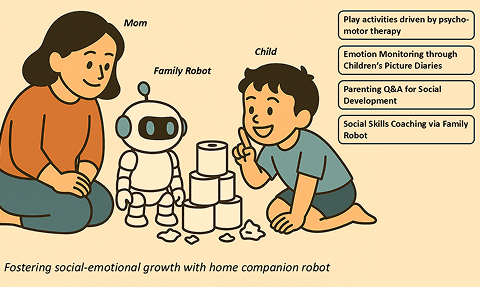
인간과 자연스럽게 소통하고 협력하는 서비스로봇기술을 개발하여 인간 중심의 미래 로봇 서비스를 실현한다.
돌봄 로봇의 장기적 활용이 확대됨에 따라, 단순한 기능 지원을 넘어서 사용자와의 정서적 유대, 자율성, 사회적 관계 유지 간의 균형이 중요해지고 있다. 특히 과도한 정서적 의존은 사용자 자율성 저해와 사회적 고립을 초래할 수 있어, 이러한 문제에 대응하기 위한 윤리적 의사결정 시스템의 필요성이 제기되고 있다.
본 연구에서는 사용자의 상태 및 상호작용 맥락에 따라 Social Engagement, Guided Support, Direct Assistance의 세 가지 개입 유형 중 하나를 선택할 수 있도록, Ethical I-POMDP (Interactive Partially Observable Markov Decision Process) 구조를 제안하였다. 이 구조는 사용자의 의존도를 실시간으로 추정하고, 과도한 의존이 감지될 경우 사회적 독립성 증진에 유리한 개입을 우선적으로 선택하도록 설계된다.
시뮬레이션 결과, 높은 의존도 상황에서는 Social Engagement가 가장 빈번하게 선택되었으며, 이는 로봇이 단기적인 정서적 안정보다 장기적인 사회적 자립을 유도하는 방향으로 작동하고 있음을 시사한다. 이는 기존 MDP 기반 설계와 달리, 가치 기반 행동 선택을 통해 윤리적 개입 판단을 구현한 점에서 차별적 의의를 갖는다.
▣ 연구명
| 직책 | 성명 | 업무 | 연락처 |
|---|---|---|---|
| 센터장 | . | 인간로봇상호작용연구센터 업무총괄 |
T. 054-279-0489 |
| 책임연구원 | . | 모바일로봇 자율주행 기술 |
T. 054-240-2513 |
| 선임연구원 | . | 로봇 동역학 및 제어 |
T. 054-240-2563 |
| 선임연구원 | . | 딥러닝기반 인식 기술 |
T. 054-240-2514 |
| 주임연구원 | . | 사용자모델링 연구 |
T. 051-623-1576 |
| 주임연구원 | . | 제어 및 지능 |
T. 054-240-2512 |
| 주임연구원 | . | 인식 및 영상처리 |
T. 054-240-2562 |
| 주임연구원 | . | 딥러닝기반 대화모델 기술 |
T. 054-240-2562 |
| 주임연구원 | . |
T. - |
|
| 연구원 | . | - |
T. - |
KOREA INSTITUTE OF ROBOTICS & TECHNOLOGY CONVERGENCE. ALL RIGHTS RESERVED.